Torsionsmodul
Versuch M7 im Physikalischen Grundpraktikum: Wie steif ist ein Metallstab gegen Verdrehen?
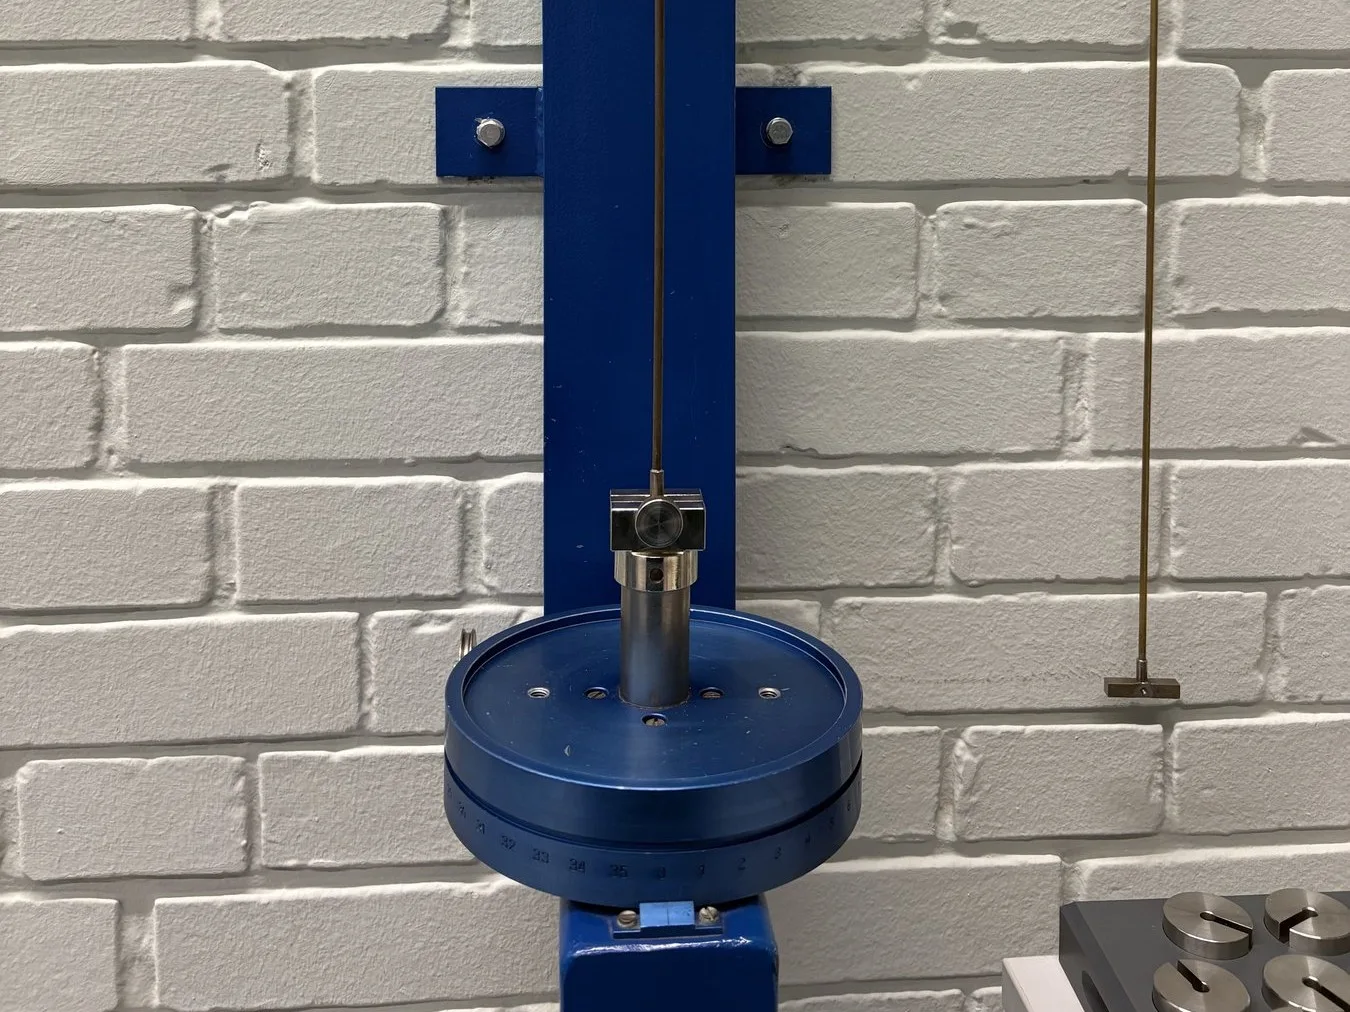
Im Grundpraktikum der Physik1 stand im November 2026 der Versuch M7 an, der Torsionsmodul. Dabei bekommt man zwei dünne Metallstäbe und untersucht, wie stark sie sich gegen Verdrehen wehren.
Die TU Ilmenau stellt dazu eine offizielle Versuchsanleitung für den Versuch M72 als PDF bereit.
Das Ziel ist ein Materialwert, mit dem sich abschätzen lässt, aus welchem Metall die Stäbe bestehen. Das Spannende daran: Man soll ihn auf zwei ganz verschiedene Arten bestimmen und am Ende schauen, ob dasselbe herauskommt.
Torsion bezeichnet eine Belastung, bei der ein Körper um seine Längsachse verdreht wird. Man kann sich einen Stab vorstellen, dessen oberes Ende festgehalten wird, während man das untere Ende dreht. Die einzelnen Querschnitte des Stabes verdrehen sich dabei gegeneinander.
Im Inneren verschieben sich benachbarte Materialschichten seitlich gegeneinander. Diese Art der Verformung heißt Scherung. Anschaulich ähnelt sie einem Kartenstapel, dessen unterste Karte liegen bleibt, während die oberste seitlich verschoben wird: Die Karten trennen sich nicht, aber der Stapel wird schräg.
Bei einer Scherung wirken Kräfte parallel zu einer Fläche. Die daraus entstehende Kraft pro Fläche heißt Schubspannung . Der Scherwinkel beschreibt, wie stark sich der Körper dabei verformt. Für kleine, elastische Verformungen gilt
Der Faktor ist der Schubmodul, bei der Verdrehung eines Stabes auch Torsionsmodul genannt. Er ist eine Materialeigenschaft: Ein großer Wert bedeutet, dass für dieselbe Scherung eine große Spannung nötig ist. Das Material setzt der Verformung also einen hohen Widerstand entgegen. Ein kleiner Wert steht entsprechend für ein leichter scherbares Material.
Der Schubmodul wird in Pascal angegeben und hängt vom Material ab, nicht von der Länge oder Dicke des untersuchten Stabes. Diese Abmessungen beeinflussen allerdings, wie leicht sich der konkrete Stab insgesamt verdrehen lässt.
Das Drehmoment beschreibt die Drehwirkung einer Kraft. Ein bekanntes Beispiel ist eine Tür: Drückt man direkt neben dem Scharnier, lässt sie sich nur schwer öffnen. Dieselbe Kraft am Türgriff wirkt deutlich stärker, weil der Abstand zur Drehachse größer ist.
Greift eine Kraft senkrecht im Abstand von der Drehachse an, gilt vereinfacht
Das Drehmoment wird in Newtonmeter angegeben. Es ist keine Materialeigenschaft, sondern beschreibt, wie stark in einer bestimmten Situation gedreht wird.
Das Direktionsmoment beschreibt, wie stark sich ein konkreter Stab gegen eine Verdrehung wehrt. Man kann es sich als Federkonstante für eine Drehbewegung vorstellen: Bei einer normalen Feder verbindet die Federkonstante eine Kraft mit einer Auslenkung. Beim verdrehten Stab verbindet das Direktionsmoment ein Drehmoment mit einem Verdrehwinkel.
Für kleine Verdrehungen gilt
Ein großes Direktionsmoment bedeutet, dass für denselben Verdrehwinkel ein größeres Drehmoment nötig ist. Der Stab ist also verdrehsteifer. Die Einheit ist Newtonmeter pro Radiant.
Anders als der Schubmodul hängt das Direktionsmoment nicht nur vom Material, sondern auch von der Form des Stabes ab. Für einen runden Stab mit Länge und Durchmesser gilt
Damit wird der Unterschied deutlich: Der Schubmodul kennzeichnet das Material, das Direktionsmoment den gesamten Stab. Ein dickerer oder kürzerer Stab lässt sich schwerer verdrehen, selbst wenn er aus demselben Material besteht. Besonders stark wirkt sich der Durchmesser aus, weil er mit der vierten Potenz eingeht.
Oben ist ein Stab (etwa 0,9 m lang) eingespannt. Unten sitzt eine Kreisscheibe mit einer Winkelskala. Eine Schnur liegt tangential am Rand der Scheibe, läuft über eine Umlenkrolle und trägt an ihrem freien Ende einen Gewichtshalter für die Massestücke.
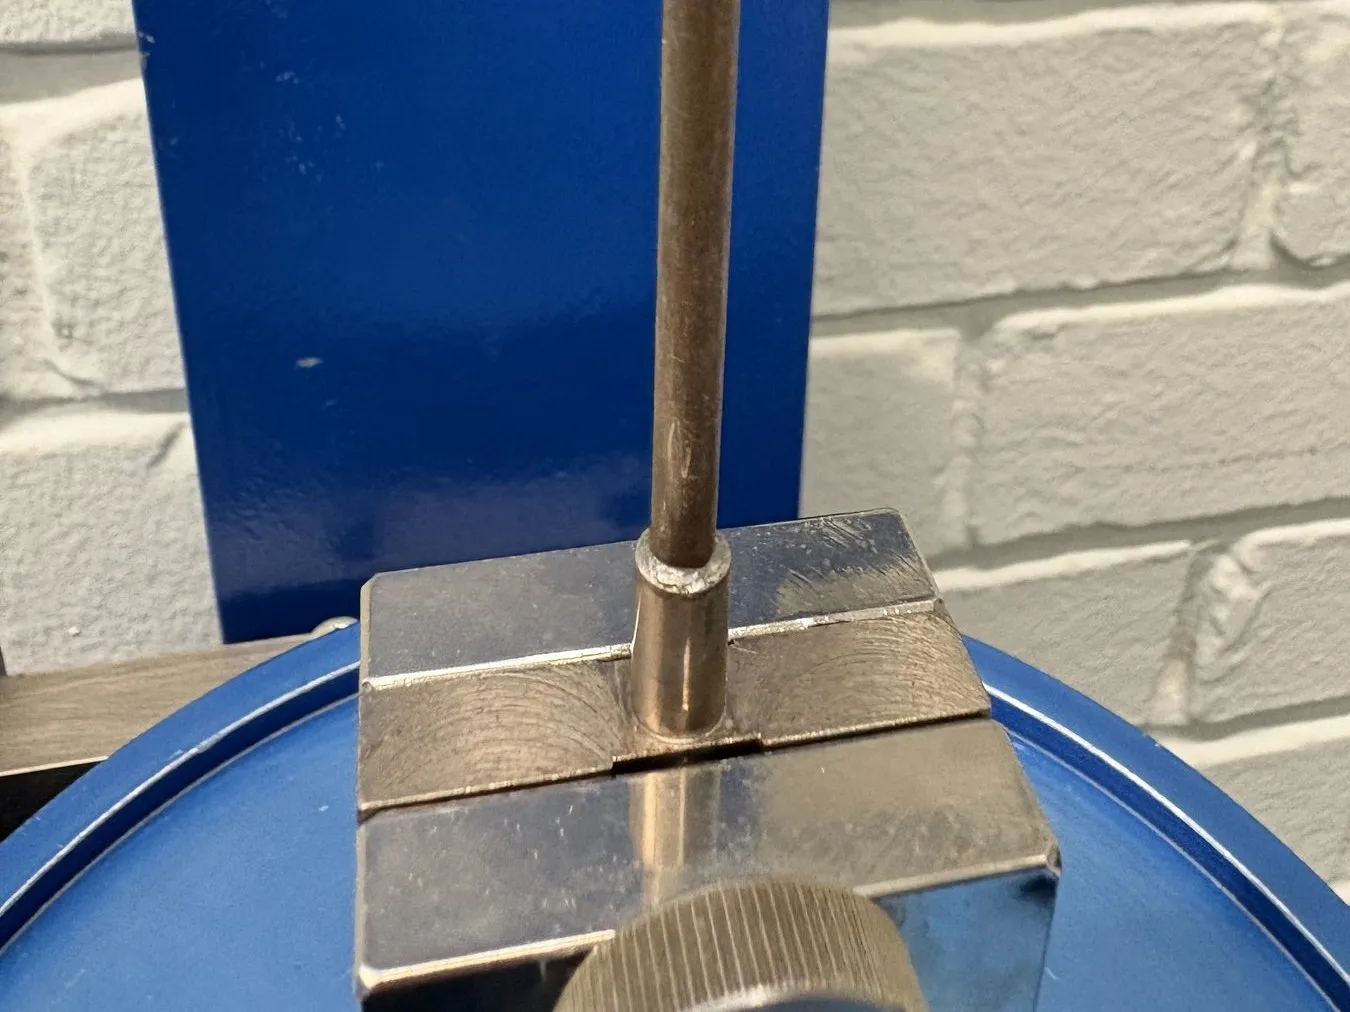
Es gab zwei Stäbe, die beide goldbraun aussahen. Welches Material sie haben, stand nirgends. Das sollte man am Ende aus dem Torsionsmodul abschätzen.
Die statische Methode nutzt die Gewichtskraft der Massestücke. Ohne Umlenkrolle würde diese Kraft senkrecht nach unten wirken und könnte nicht in der benötigten Richtung am Rand der waagerechten Scheibe ziehen. Die Umlenkrolle ändert deshalb die Richtung der Schnur: Auf der einen Seite hängt der Gewichtshalter nach unten, auf der anderen Seite zieht die Schnur tangential am Scheibenrand.
Im idealen Fall ist die Rolle reibungsfrei und die Schnur masselos. Dann ist die Zugkraft in der gesamten Schnur gleich groß und entspricht der Gewichtskraft der angehängten Gesamtmasse:
umfasst dabei den Gewichtshalter und alle aufgelegten Massestücke. Die Umlenkrolle vergrößert die Kraft nicht; sie ändert nur ihre Richtung.
Am Rand der Scheibe greift die Schnur senkrecht zum Radius an. Dadurch entsteht mit dem Scheibenradius als Hebelarm das Drehmoment
Nach dem Auflegen eines Massestücks dreht sich die Scheibe so lange, bis das von der Gewichtskraft erzeugte Drehmoment und das entgegenwirkende Drehmoment des Stabes im Gleichgewicht sind. Dann liest man den Verdrehwinkel an der Skala ab. Die Belastung darf dabei nicht zu groß werden, damit sich der Stab nur elastisch verformt und anschließend wieder in seine Ausgangslage zurückkehrt.
Trägt man über auf, liegen die Punkte auf einer Geraden. Das liegt daran, dass sich der Stab wie eine Feder verhält: Doppelte Last bedeutet doppeltes Drehmoment und damit auch den doppelten Winkel. Die Gleichung ist genau die Gleichung dieser Geraden, deshalb ist ihre Steigung das Direktionsmoment . Je steifer der Stab, desto steiler verläuft die Gerade. Löst man nach auf, folgt
Die dynamische Methode ist raffinierter. Man dreht die Scheibe ein Stück und lässt sie los. Der Stab will sich zurückdrehen, die Scheibe schwingt über die Ausgangslage hinaus und wieder zurück, wie ein Pendel. Die Periodendauer ist die Zeit für eine vollständige Hin- und Herbewegung.
Zwei Dinge bestimmen, wie schnell das geht. Ein steiferer Stab zieht die Scheibe kräftiger zurück, also schwingt sie schneller. Eine Scheibe, die sich schwer in Drehung bringen lässt, schwingt dagegen langsamer. Dieser Widerstand gegen Drehbewegung heißt Trägheitsmoment . Er hängt nicht nur von der Masse ab, sondern auch davon, wie weit sie von der Drehachse entfernt ist. Man kennt das von der Pirouette: Mit ausgestreckten Armen dreht man sich langsamer als mit angelegten, obwohl die Masse dieselbe ist.
Beides steckt in der Formel
Ein großes macht kleiner, ein großes macht größer. Das Trägheitsmoment der Scheibe ist allerdings zunächst unbekannt.
Der Trick: Man misst ein zweites Mal, diesmal mit einem Hohlzylinder auf der Scheibe. Mit wird das zusätzliche Trägheitsmoment dieses Hohlzylinders bezeichnet. Weil seine Masse sowie sein Innenradius und Außenradius messbar sind, lässt es sich berechnen:
Ohne Hohlzylinder schwingt nur die Scheibe mit ihrem unbekannten Trägheitsmoment . Mit Hohlzylinder ist das gesamte Trägheitsmoment . Für die beiden Periodendauern gilt daher
Subtrahiert man die erste Gleichung von der zweiten, fällt das unbekannte der Scheibe weg. Übrig bleibt nur das bekannte zusätzliche Trägheitsmoment :
Ich finde diesen Gedanken schön. Man muss etwas Unbekanntes nicht messen, wenn man dasselbe Experiment einmal mit und einmal ohne eine bekannte Zugabe macht und die beiden voneinander abzieht.
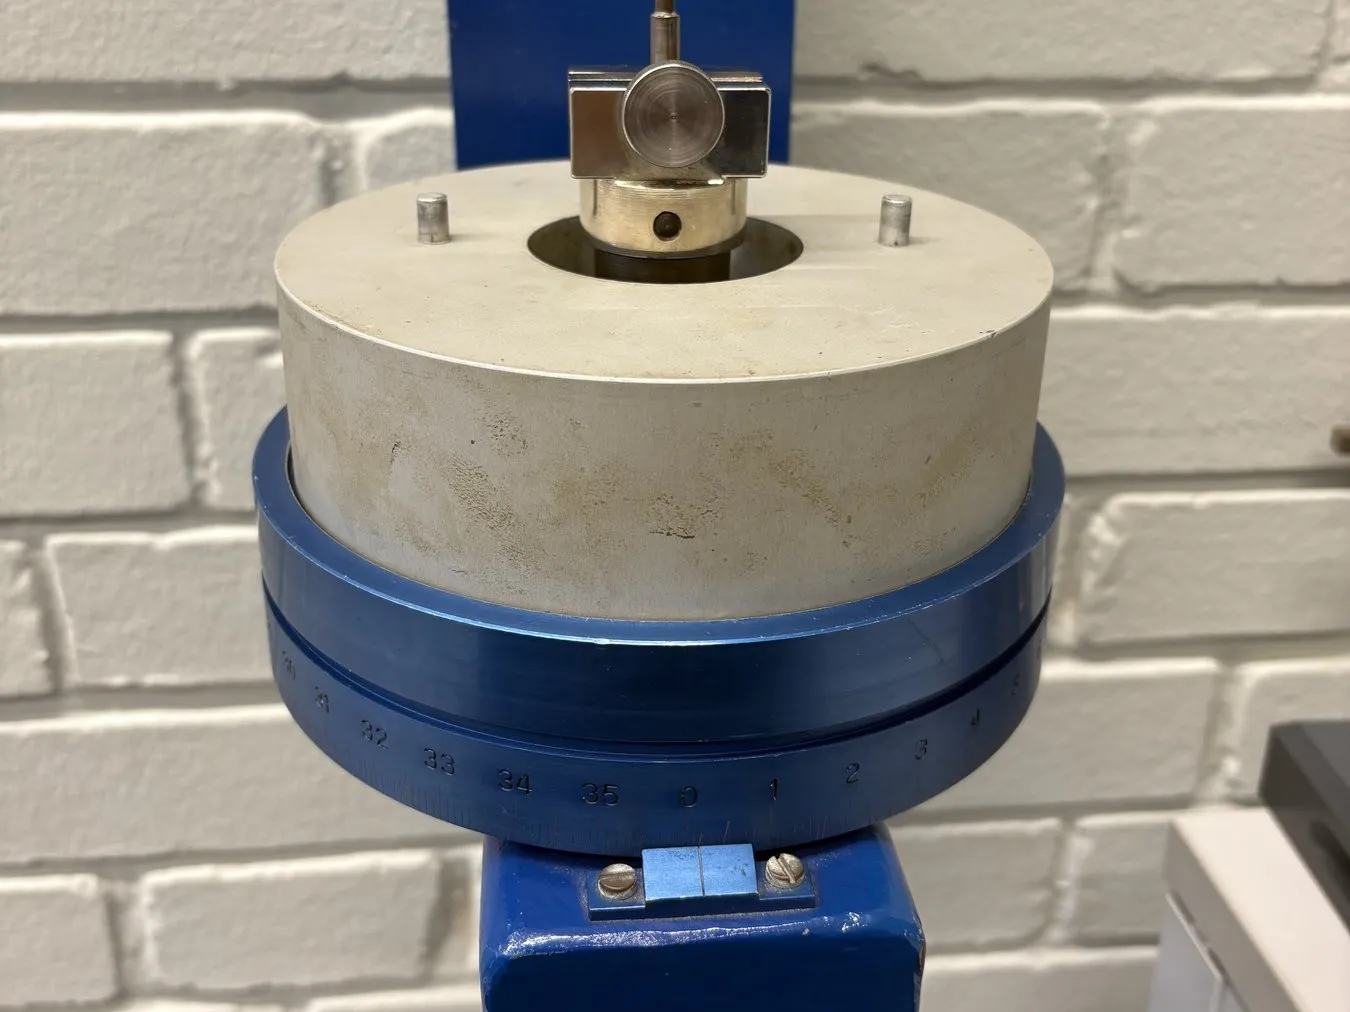
Die Zeit habe ich auf zwei Wegen genommen: von Hand mit der Stoppuhr für 50 Schwingungen und mit der Handy-App PhysPract, die die Periode direkt anzeigt.
Bei beiden Methoden wirken sich kleine Unsicherheiten deutlich auf die Auswertung aus:
- Stabdurchmesser: Er geht mit der vierten Potenz in die Berechnung ein. Schon eine kleine Abweichung bei der Messung verändert den berechneten Torsionsmodul merklich.
- Hohlzylinder: Masse und Abmessungen bestimmen sein Trägheitsmoment und müssen deshalb möglichst genau bekannt sein.
- Winkel: Die begrenzte Auflösung der Skala beeinflusst die Steigung der Geraden bei der statischen Methode.
- Umlenkrolle: Reibung in der Rolle und zwischen Schnur und Rolle kann dazu führen, dass die tatsächliche Zugkraft etwas von der ideal angenommenen Gewichtskraft abweicht.
- Periodendauer: Bei einer manuellen Messung können Reaktionszeit, Zählweise und die Abgrenzung einer vollständigen Schwingung das Ergebnis beeinflussen.
Gerade der Vergleich der beiden Methoden zeigt, warum Messunsicherheiten nicht nur am Ende ergänzt, sondern während der gesamten Auswertung berücksichtigt werden müssen.
Der Durchmesser geht mit der vierten Potenz in die Rechnung ein. Schon eine kleine Messabweichung kann deshalb das Ergebnis deutlich verändern. Auch eine manuelle Periodenmessung über viele Schwingungen ist empfindlicher gegenüber systematischen Einflüssen, als es zunächst scheint.
Den Quellcode für Auswertung und Diagramme behalte ich vorerst in einem privaten GitHub-Repository.
-
Grundpraktikum der Physik – TU Ilmenau (abgerufen am 04.11.2026) ↩
-
Versuchsanleitung M7 – Torsionsmodul (PDF) (abgerufen am 04.11.2026) ↩